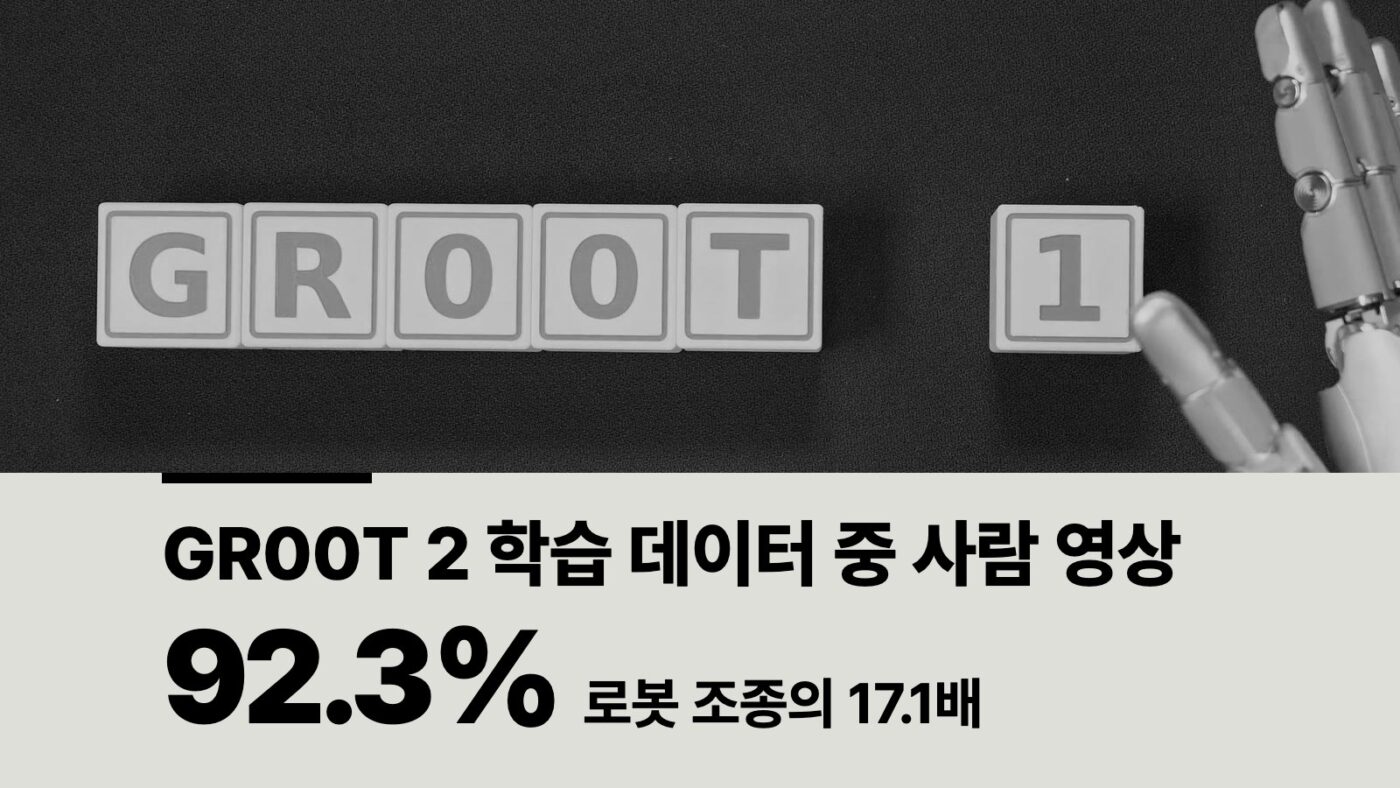
엔비디아 로봇 모델 GR00T 2는 2026년 11월 9일 미국 오스틴 로봇학습학회(CoRL 2026)에서 발표됐습니다. 학습에 쓴 데이터 43만 6,414시간 가운데 92.3%는 로봇이 아닌 사람의 1인칭 영상입니다. 같은 후학습 과제에서 평균 성공률은 71.7%로 경쟁 모델 π0.5(12.5%)의 5.7배였습니다.
그런데 이 숫자들은 모두 엔비디아가 직접 고른 과제와 비교 상대로 잰 값입니다. 모델 가중치는 아직 공개되지 않았고 연구 페이지에는 코드가 12월에 나온다고만 적혀 있습니다.
저는 GR00T 2가 보여 준 진짜 변화가 성공률보다 데이터 쪽에 있다고 봅니다. 로봇 학습의 병목이 로봇 시연을 모으는 일에서 사람 영상을 골라내는 일로 옮겨 가고 있다는 점입니다.
1. 엔비디아 로봇 모델 GR00T 2, 첫 공개 601일 만의 두 번째 세대
엔비디아는 2025년 3월 18일 GTC에서 첫 휴머노이드 로봇 기초 모델 GR00T N1을 공개했고, 그 뒤 601일 만인 2026년 11월 9일 GR00T 2를 내놓았습니다. 그사이 N1.5(2025년 5월), N1.6(2025년 9월 예고), N1.7(2026년 3월)까지 소수점 버전이 세 번 더 나왔습니다.
이름에서 소수점이 빠진 이유는 구조가 바뀌었기 때문입니다. N1부터 N1.7까지는 그림과 말을 읽어 행동을 내는 VLA(비전-언어-행동) 모델이었는데요.
GR00T 2는 앞으로 펼쳐질 영상과 로봇 행동을 트랜스포머 하나가 함께 예측하는 월드-액션 모델(WAM)입니다. 파라미터는 20억 개이고 엔비디아의 영상 생성 모델 Cosmos-Predict2.5-2B에서 출발했습니다.
젠슨 황은 2026년 3월 16일 GTC 기조연설에서 GR00T N2를 미리 보여 주며 연말 공개를 예고했고 238일 뒤에 나온 것이 GR00T 2입니다. 다만 엔비디아는 두 이름이 같은 모델이라고 적은 적이 없습니다. 공개 저장소에 n2라는 내부 이름으로 Cosmos 트랜스포머 코드가 올라와 있다는 정황만 있습니다.
발표 이틀 뒤인 11월 11일에는 엔비디아 이사회가 젠슨 황의 CEO 사임을 받아들였다는 공시가 나왔습니다. 앞서 다룬 젠슨 황 사임과 엔비디아 주가 글에서 본 것처럼 회사가 시끄러운 한 주였는데요. 그래도 로봇 쪽 일정은 흔들리지 않았고 저는 엔비디아가 로봇 모델을 경영진 교체와 상관없이 가는 장기 사업으로 다룬다고 봅니다.
2. 휴머노이드 로봇 학습 데이터, 사람 영상이 로봇 원격조종의 17.1배
엔비디아 백서에 따르면 GR00T 2 사전학습에는 사람 1인칭 영상 40만 2,730시간, 로봇 원격조종 2만 3,500시간, 손잡이형 그리퍼 시연(UMI) 1만 184시간이 들어갔습니다. 사람 영상이 로봇 원격조종의 17.1배이고 전체의 92.3%입니다(다대구 계산).
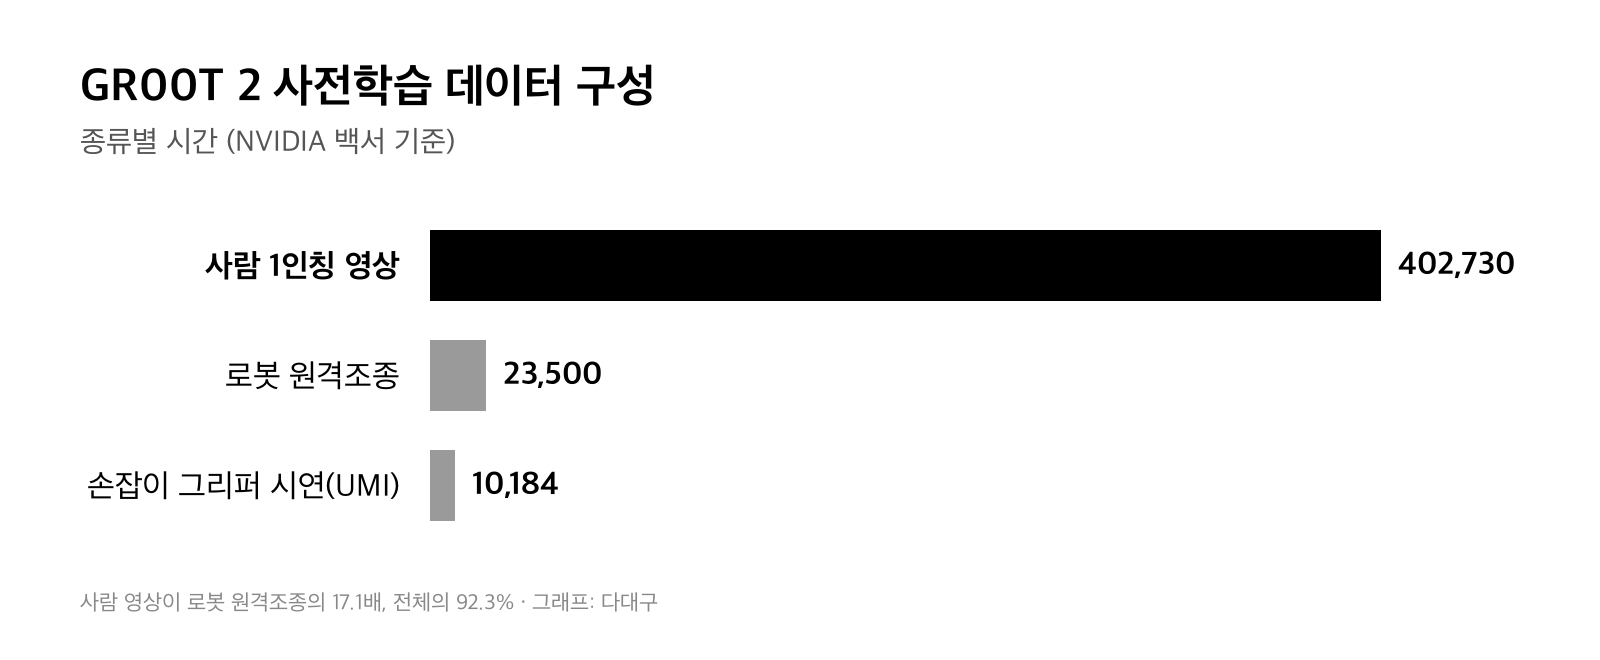
40만 2,730시간은 쉬지 않고 틀어도 46년이 걸리는 분량입니다(402,730 ÷ 8,760시간). 영상을 찍은 사람은 5만 1,500명이 넘고 장면은 12만 3,000개입니다. 엔비디아는 100만 시간 규모의 원본에서 이만큼을 골라냈고 그 가운데 10만 시간을 허깅페이스에 공개했습니다.
사람 영상을 이렇게 많이 넣은 이유는 로봇 데이터가 비싸기 때문입니다. 김태우·강석주 연구팀이 2026년 대한전자공학회 학술대회에 낸 연구 동향 논문은 원격조종 시연 데이터가 모으기 비싸고 늘리기 어려워 로봇 학습의 근본 병목이라고 짚었습니다. 로봇 데이터는 사람이 로봇을 조종한 시간만큼만 생기지만 사람 영상은 이미 세상에 쌓여 있습니다.
엔비디아는 이 효과를 직접 재 봤습니다. 사람 영상 비율을 0%, 1%, 10%, 100%로 바꾸자 실제 로봇 72개 과제의 성공률이 18%, 27%, 28%, 41%로 올랐습니다. 사람 영상을 전부 넣으면 성공률이 2.3배가 됐고 백서는 100%에서도 오름세가 멈추지 않았다고 적었습니다.
사람 영상 100%에서 41%라는 숫자는 높지 않지만 로봇을 한 시간도 더 조종하지 않고 얻은 23%포인트입니다. 데이터를 더 모으는 쪽보다 이미 있는 영상을 더 넣는 쪽이 싸다는 계산이 섰다고 보는 편이 자연스럽습니다.
3. 휴머노이드 로봇 성공률 π0.5의 5.7배, 과제와 상대는 엔비디아가 골랐다
집게 달린 양팔 로봇 YAM으로 장난감 자동차 조립 같은 장기 과제 6개를 후학습한 결과 GR00T 2의 평균 성공률은 71.7%였습니다. 같은 과제에서 피지컬 인텔리전스의 π0.5는 12.5%, 엔비디아의 이전 모델 GR00T 1.7은 8.3%였습니다.
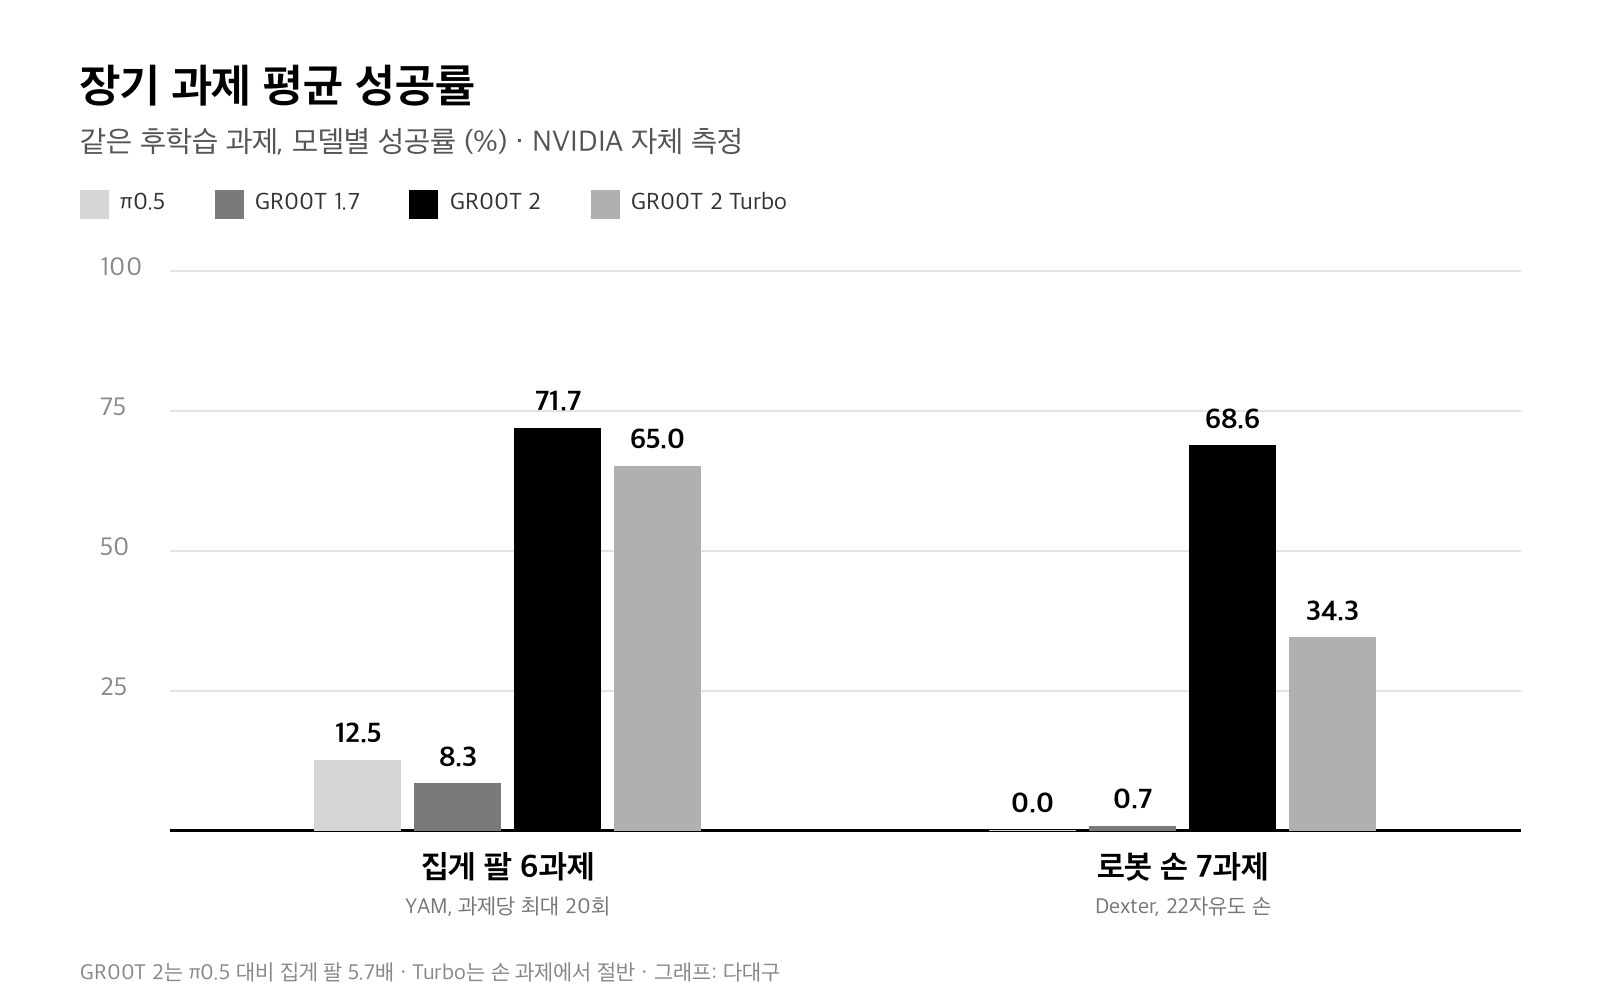
손가락이 22개 관절로 움직이는 로봇 손 과제 7개에서는 차이가 더 벌어졌습니다. GR00T 2가 68.6%, GR00T 1.7이 0.7%, π0.5가 0%였습니다. 비타민C 시험, 소금 거르기, GB300 메모리 장착 같은 과제입니다.
반대쪽 사실도 같은 표에 있습니다. 트럭 조립 과제는 GR00T 2와 경량판 Turbo만 더 쉬운 시작 장면으로 평가했고, 원래 장면에서 GR00T 2는 20번 중 7번 성공했습니다. 비교 상대도 π0.5와 자사 이전 모델뿐이고 구글 제미나이 로보틱스, 피겨의 헬릭스, 테슬라 옵티머스는 표에 없습니다.
가장 많이 인용되는 처음 보는 과제 성공률도 조건을 같이 읽어야 합니다. 로봇이 한 번도 연습하지 않은 50개 과제에서 바로 성공한 비율은 40%이고, 시연 1개를 보여 주면 71%, 5개(로봇 데이터 3분 미만)를 보여 주면 95%였습니다. 그런데 백서는 이 50개 과제를 시연 5개로 80% 넘게 배우는 과제 가운데서 골랐다고 직접 밝혔습니다.
시행 횟수도 짧습니다. 과제당 최대 20번 시험했는데, 백서 스스로 95%와 99%를 가르려면 모델당 약 285번이 필요하다고 적었습니다. 20번의 약 14배입니다(다대구 계산).
저는 이 표를 엔비디아가 이겼다는 증거보다 같은 학습 데이터에서 구조만 바꿨을 때의 차이로 읽습니다. GR00T 1.7은 GR00T 2와 같은 데이터, 같은 후학습 방법을 썼고 구조가 VLA였는데 8.3%에 그쳤기 때문입니다. 경쟁사와의 순위는 독립 평가가 나오기 전까지 미뤄 두는 편이 맞다고 봅니다.
4. 촉각 없이 0.8초만 보는 로봇, 97%는 감시 에이전트가 있어야 나온다
GR00T 2는 카메라 영상 0.8초와 로봇 관절 상태, 말로 한 지시만 입력으로 받고 촉각과 힘은 받지 않습니다. 엔비디아가 백서 결론에 직접 적은 한계입니다.
그래서 장기 과제 평균은 약 70%에 머뭅니다. 97% 넘는 성공률은 다른 추론 모델이 로봇을 지켜보며 단계마다 지시하는 감시 에이전트와 실패 보정 데이터를 더했을 때만 나왔습니다. 그때도 로봇은 작업 시간의 중앙값 38% 동안 에이전트의 판단을 기다렸고 조립 실패 8건 가운데 3건은 덜 조인 나사를 로봇과 에이전트가 모두 완료로 판단한 경우였습니다.
손의 미세한 접촉이 얼마나 예민한지는 국내 연구에도 나와 있습니다. 이강석·김민준·송영준·최동수 연구팀이 2026년 한국정보기술학회논문지에 낸 연구에서는 VLA 모델 Octo-Small을 시연 50개로 미세조정한 뒤 그리퍼 접촉면 두께만 바꿔 20번씩 집기·놓기를 시켰습니다. 2mm에서 80%였던 성공률이 3mm에서 40%로 떨어졌습니다.
1mm 차이로 성공률이 절반이 된 셈인데요. GR00T 2 경량판 Turbo도 손 과제에서 성공률이 68.6%에서 34.3%로 절반이 됐습니다. 영상만 보고 움직이는 로봇에게 손끝 감각은 아직 가장 비어 있는 곳이라고 말할 수 있습니다.
앞서 다룬 Robocurve AI 비밀 단어 실험 글에서도 몸짓 실험은 통했지만 같은 모델의 로봇 과제 점수는 38~48%였습니다. 말과 몸짓을 알아듣는 일과 물건을 끝까지 다루는 일 사이의 거리는 회사가 달라도 비슷하게 남아 있다고 보는 편이 자연스럽습니다.
5. 엔비디아 로봇 관련주보다 먼저 볼 숫자, 다운로드 18배와 12월 코드 공개
엔비디아 로봇 모델의 확산 속도는 허깅페이스 다운로드로 가늠할 수 있습니다. 11월 15일 조회 기준 누적 다운로드는 GR00T N1이 2만 5,394회, N1.7이 46만 1,866회로 18.2배입니다(다대구 계산). N1.7은 최근 30일에만 5만 7,661회 내려받아 누적의 12.5%를 한 달에 채웠습니다.
돈의 흐름은 아직 숫자로 떼어 볼 수 없습니다. 엔비디아는 2027 회계연도 1분기부터 자동차 매출 줄을 없애고 로봇·자동차를 PC·게임기와 함께 에지 컴퓨팅으로 묶었습니다. 2분기 에지 컴퓨팅 매출은 71억 9,800만 달러로 1년 전보다 27% 늘었지만 전체 매출 962억 2,100만 달러의 7.5%이고 엔비디아는 증가 이유를 워크스테이션이라고 적었습니다.
현재 GR00T 2를 시험 중이라고 이름이 나온 곳은 세탁 로봇 회사 Nexuni, 서버 공장 자동화의 폭스콘, 지멘스, MicroAGI입니다. 한국 기업 가운데 GR00T 2를 쓴다고 밝힌 곳은 아직 없습니다.
LG전자는 이전 GR00T N 계열을 채택했고 11월 8일 엔비디아 블로그에 따르면 CLOiD 로봇으로 제조 현장 시연을 했습니다. 서울의 RLWRLD는 엔비디아와 손 조작 벤치마크 DexBench를 함께 만들었습니다.
로봇을 직접 개발하는 회사라면 지금 쓸 수 있는 것은 N1.7입니다. 코드는 Apache-2.0, 가중치는 엔비디아 오픈 모델 라이선스이고, 11월 10일 저장소 정리로 상업 사용 문구가 통일됐습니다. GR00T 2는 라이선스가 아직 발표되지 않았으니 12월 코드 공개 때 가중치와 상업 사용 조건이 함께 나오는지 먼저 확인할 일입니다.
투자 관점에서 엔비디아 로봇 관련주를 본다면 다음 확인 날짜는 엔비디아 3분기 실적 발표와 12월 GR00T 2 코드 공개입니다. 저는 로봇 매출이 따로 공시되기 전까지는 다운로드 수와 공장 시연 성공률이 더 정직한 지표라고 봅니다.
GR00T 2가 보여 준 것은 로봇이 사람 영상 46년치를 보고 배우는 길이 열렸다는 것입니다. 그 길이 공장에서 97%를 넘기려면 아직 손끝 감각과 감시 에이전트라는 두 가지가 더 필요합니다.
참고 논문: 이강석·김민준·송영준·최동수(2026), 「그리퍼 유연 접촉층의 두께에 따른 VLA 기반 로봇 조작 성능 평가」, 한국정보기술학회논문지 24(9). · 김태우·강석주(2026), 「인간-로봇 지식 전이 연구 동향: 로봇 조작의 데이터 희소성 극복」, 대한전자공학회 학술대회.
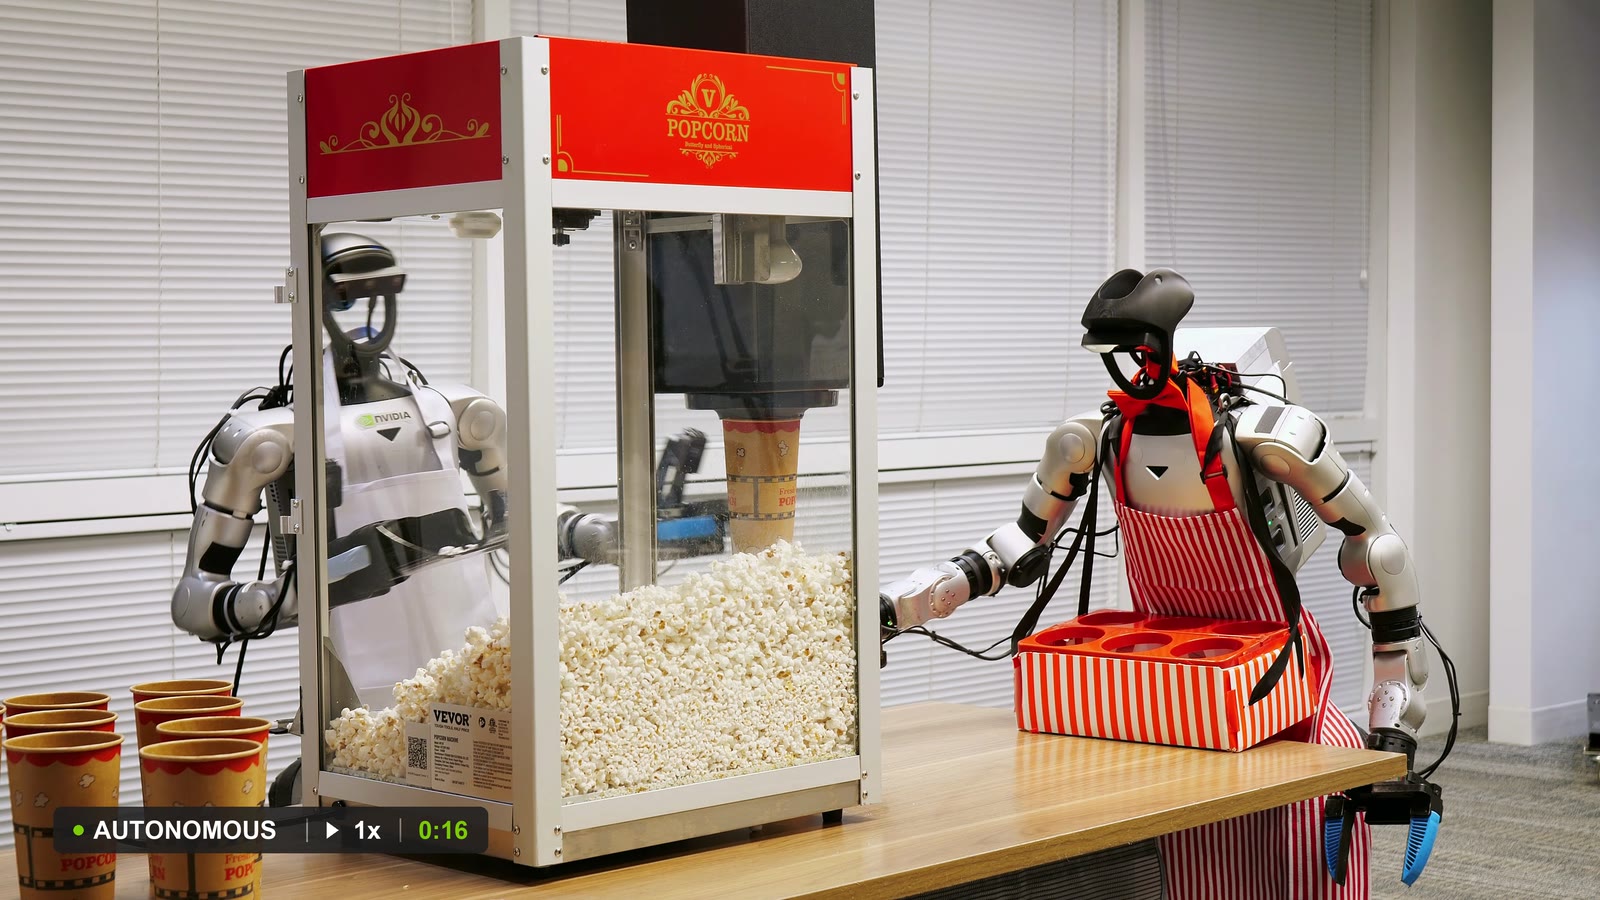
본문 그래프 2점은 NVIDIA GR00T 2 백서의 숫자로 다대구가 직접 계산·작성했습니다. 대표 이미지와 로봇 사진은 NVIDIA GEAR 연구 페이지의 공식 이미지입니다.